


BOSM - Machina Terebrationis et Terebrationis Horizontalis Contraria
1. Usus instrumentorum:
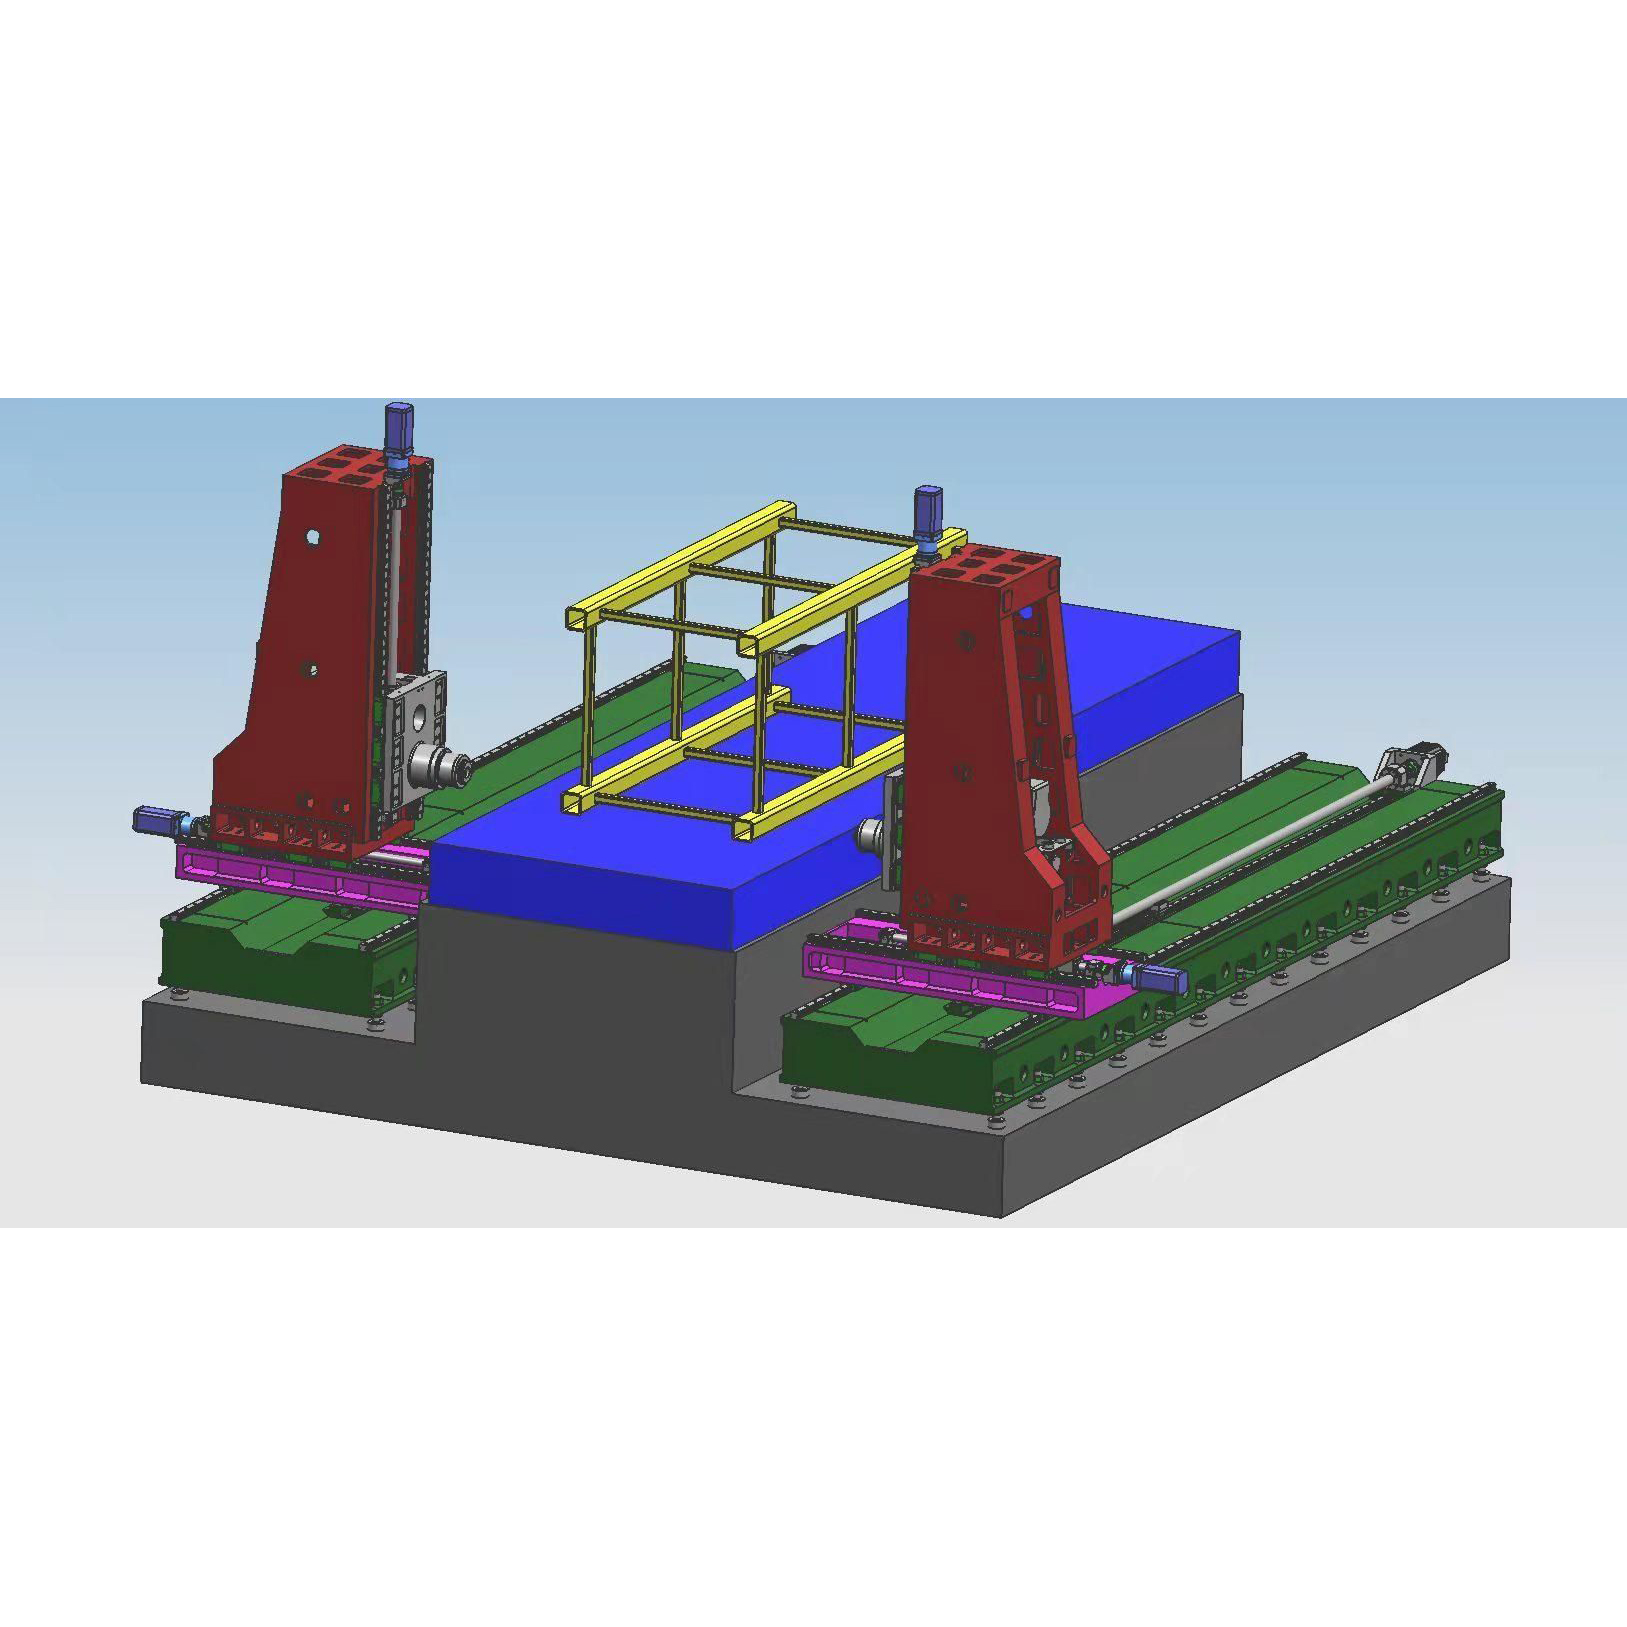
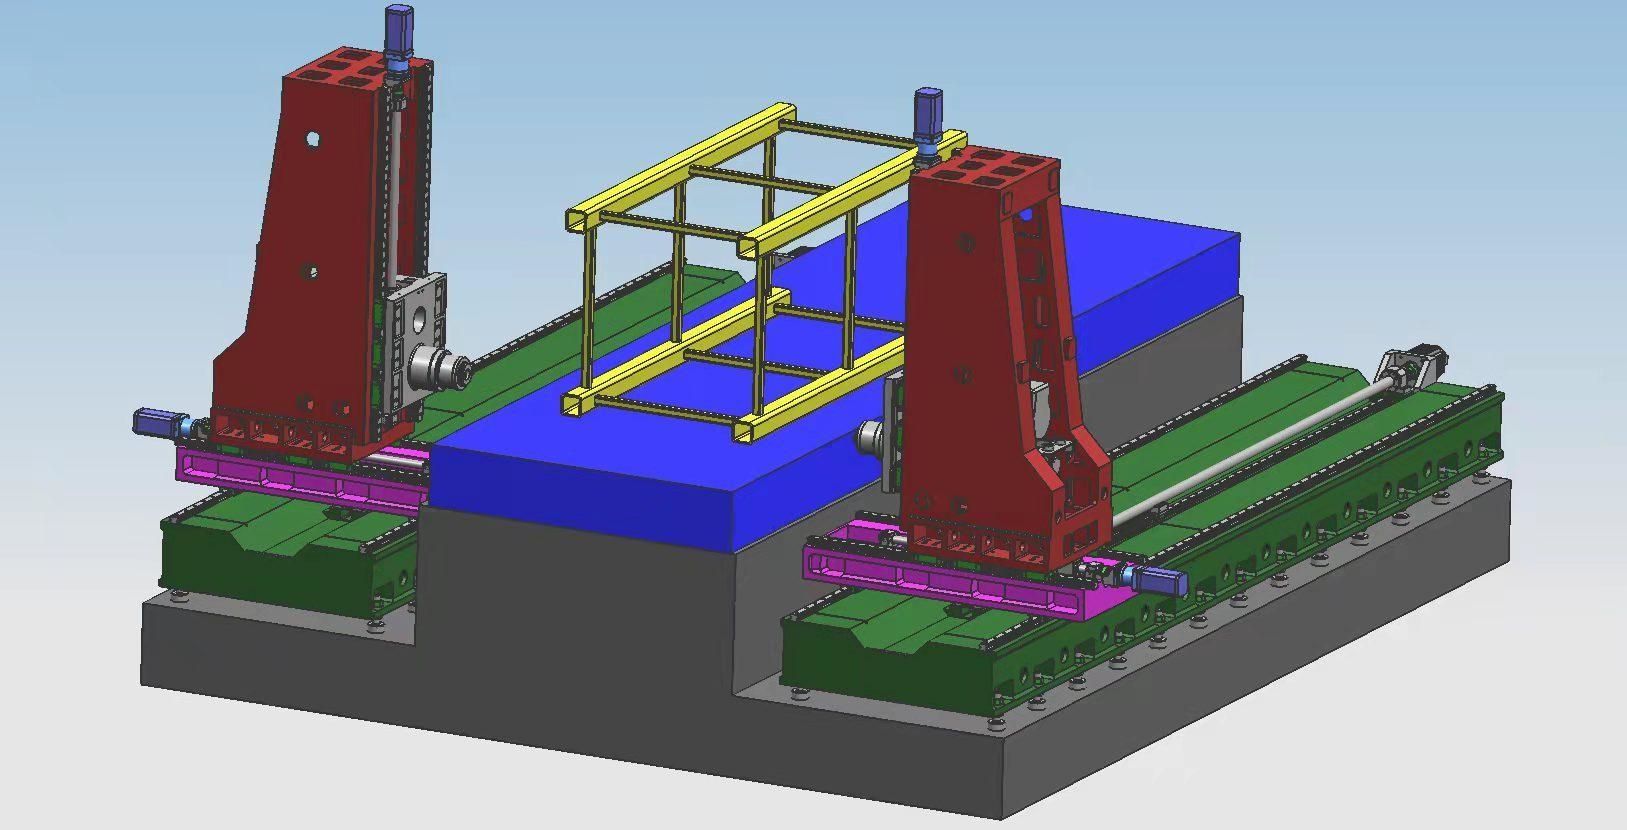
Machina horizontalis contra-terebrorum et terebrantium BOSM est machina specialis pro societate vestra ad opercula gruum turrium tractanda. Machina instructa est duobus paribus capitum horizontalium terebrantium et terebrantium, quae terebrationem, fresaturam et terebrationem materiarum intra ambitum ictus effectivi perficere possunt. Secandis aliisque processibus, celeritas positionis instrumenti est magna, accuratio processus est alta, et efficientia processus est magna.
2. Proprietates structurae instrumentorum:
2. 1. Partes principalesMachina
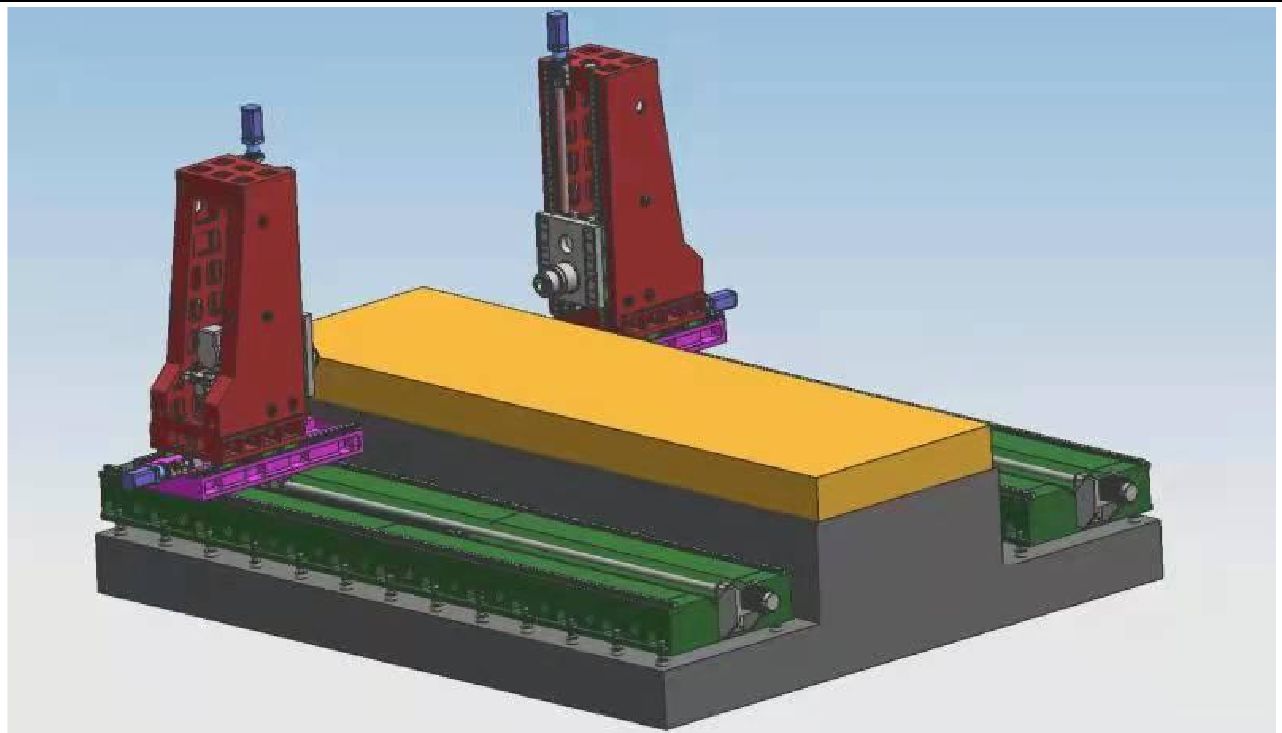
Partes principales Machinae: lectus, mensa laboris, columnae sinistra et dextra, sellae, arietes, etc., partes magnae ex resina arenae forma, ferro griseo 250 altae qualitatis fuso, in fovea arenae calidae recoctae → vibrationis maturatio → fornacis calidae recoctio → vibrationis maturatio → machinatio rudis → vibrationis maturatio → fornacis recoctio → vibrationis maturatio → perficiendo ad tensionem negativam partium omnino eliminandam et functionem partium stabilem conservandam. Mensa laboris instrumenti fixa est, et capita potentiae utrinque in directiones anterior et posterior basis moveri possunt; Machina functiones habet ut perforatio, terebratio, concavatio, filetatio, etc. Modus refrigerationis instrumenti est refrigeratio interna et refrigeratio externa. Machina continet quinque axes alimentationis, duo capita potentiae secandi, quae cum quinque axibus simul synchronizari possunt, vel simplex esse possunt. Directio axialis Machinae et capitis potentiae in figura infra ostenditur.
2. 2 Structura principalis partis transmissionis axialis
2.2.1 Axis X: Caput motoricum lateraliter secundum rail ductorium basis reciprocat.
Impulsus axis X1: Motor servo AC una cum reductor planetario altae praecisionis ad caput potentiae per impulsum cochleae globosae impellendum adhibetur, ut motus linearis axis X efficiatur.
Transmissio axis X2: Motor servo AC una cum reductor planetario altae praecisionis ad caput potentiae per transmissionem cochleae globosae impellendum adhibetur, ut motum linearem axis X efficiatur.
Forma virgae ductoriae: Duae virgae ductoriae lineares praecisionis et altae firmitatis in basi dilatata tessellantur.
2.2 Axis Y1: Caput motoricum in columna sursum deorsumque movetur reciprocabiliter.
Impulsus axis Y1: Motore servo AC adhibito ad cochleam globosam agendum ut motum linearem axis Y1 efficiatur. Forma virgae ductoriae: 4 partes virgarum ductoriae linearis generis 45.
2.2.3 Axis Y2: Caput motoricum in columna sursum deorsumque movetur reciprocabiliter.
Transmissio axis Y2: Motor servo AC adhibetur ad cochleam globosam agendum ut motum linearem axis Y1 efficiat.
Forma ferriviae rectoris: quattuor partes ferriviarum rectorum linearum typi 45.
2.2.4 Axis Z1: Caput potentiae in sella huc illuc movetur.
Transmissio axis Z1: Motor servo AC et reductor planetarius altae praecisionis adhibentur ad motum per cochleam globosam impellendum ut motus linearis axis Z1 efficiatur.
2.2.5 Axis Z2: Caput potentiae in sella huc illuc movetur.
Transmissio axis Z2: Motor servo AC et reductor planetarius altae praecisionis adhibentur ad motum per cochleam globularem impellendum ut motus linearis axis Z2 efficiatur.
2.3. Ablatio et refrigeratio fragmentorum
Sub mensa officinae utrinque ferri ferrei catenae planae ferrei convectores frustulorum in fine emitti possunt, ut productio civilis efficiatur. Antlia refrigerans in receptaculo refrigerantis ferri convectoris frustulorum est, quae ad refrigerationem internam et externam instrumenti adhiberi potest, ut efficacia et vita utilis instrumenti conserventur, et refrigerans iterum atque iterum adhiberi potest.
3Systema moderationis numericae plenum digitale:
3.1. Functione fractionis fragmentorum, tempus fractionis fragmentorum et cyclus fractionis fragmentorum in interfacie hominis-machinae constitui possunt.
3.2. Cum functione elevationis instrumenti, spatium elevationis instrumenti in interfacie hominis-machinae constitui potest. Cum spatium attingitur, instrumentum celeriter elevabitur, deinde fragmenta abicientur, et tum celeriter ad superficiem perforationis progredientur et sponte in opus convertentur.
3.2. Arca centralizata et instrumentum manuale systema numericum moderationis adhibent et interfacie USB et ostensione LCD crystalli liquidi instructae sunt. Ad programmationem, conservationem, ostensionem et communicationem faciliorem reddendam, interfacies operationis functiones habet ut dialogus inter hominem et machinam, compensatio errorum, et alarma automatica.
3.2.. Instrumentum munus habet praevisendi et re-inspicendi positionem foraminis ante processum, et operatio est percommoda.
4Lubricatio automatica
Pares ductorum linearum machinarum praecisionis, pares cochlearum sphaericarum praecisionis, aliaque pare motus altae praecisionis, systematibus lubricationis automaticis instructa sunt. Antlia lubricationis automatica oleum pressus emittit, et camera olei lubricatoris quantitativi oleum intrat. Cum camera olei oleo impletur et pressio systematis ad 1.4~1.75Mpa ascendit, pressostat in systemate clauditur, antlia sistitur, et valvula exonerationis simul exoneratur. Cum pressio olei in oleo infra 0.2Mpa descendit, lubricator quantitativus punctum lubricationis implere incipit et unam impletionem olei perficit. Propter accuratam quantitatem olei a lubricatore quantitativo suppeditatam et facultatem detegendi pressionem systematis, copia olei certa est et efficit ut pellicula olei in superficie cuiusque paris cinematici sit, quae frictionem et detritionem minuit et damnum structurae internae a nimio calore causatum prohibet, ut accuratio et vita Machinae confirmentur.
5. Machinausus ambitus:
Fontes potentiae: Triphasica AC 380V ± 10%, 50Hz ± 1 Temperatura ambientis: -10° ~ 45°
6Criteria acceptationis:
JB/T10051-1999 "Specificationes Technicae Generales pro Systemate Hydraulico Machinarum Secantium Metallorum"
7Parametri technici:
| Modellum | 2050-5Z | |
| Maxima magnitudo materiae tractandae | Longitudo × latitudo × altitudo (mm) | 5000×2000×1500 |
| magnitudo mensae laboris | Longitudo X Latitudo (mm) | 5000*2000 |
| Directio itineris basis capitis potentiae | Motus huc illucque (mm) | Quinque milia |
| Caput potentiae sursum et deorsum | Ictus arietis sursum et deorsum (mm) | 1500 |
|
Caput potentiae perforationis horizontalis generis arietis Caput potentiae 1 2 | Quantitas (2) | Duo |
| Conus fusi | BT50 | |
| Diameter perforationis (mm) | Φ2-Φ60 | |
| Diameter perforationis (mm) | M3-M30 | |
| Celeritas fusi (r/min) | Triginta ~ tria milia | |
| Potentia motoris servo-fusi (kW) | XXII*II | |
| Iter sinistrum et dextrum (mm) | DC | |
| Accuratio Positionis Bidirectionalis | 300mm * 300mm | ±0.025 |
| Accuratio positionis repetitae bidirectionalis | 300mm * 300mm | ±0.02 |
Categoriae productorum
-

Centrum Machinationis CNC Altae Rigiditatis Seriei VC cum...
-

Ductor Linearis Columnae Mobilis Horizontalis Seriei HP...
-

Ductor Linearis Columnae Mobilis Horizontalis Series HT...
-

Machinae CNC quattuor semitarum robustae seriei VS...
-

Centrum Machinationis CNC Seriei V cum Alta Rigiditate
-

Centrum Machinationis CNC Duplicis Columnae Seriei X
-

Centrum Machinationis CNC Horizontale Quinque Axium TKG1600
-

Centrum Compositum CNC Verticale Tornendi et Fresandi...
-

Centrum Machinationis CNC Altae Velocitatis Seriei GM
-

Fresa CNC Altae Velocitatis Series GT
-

Tornus CNC Duplicis Fusus SK32
-

Centrum Machinationis Verticale CNC RFTV510 Pro Rotis...